

طرح محور مرکزی و طرح مورب دو روش متداول طراحی سازه ای برای فرمان AGV هستند که هر کدام ویژگی های منحصر به فرد و کاربردهای مناسب خود را دارند. بیایید این دو چیدمان را در یک نمای کلی مقایسه ای تحلیل کنیم:
I. چیدمان محور مرکزی
ساختار چیدمان:
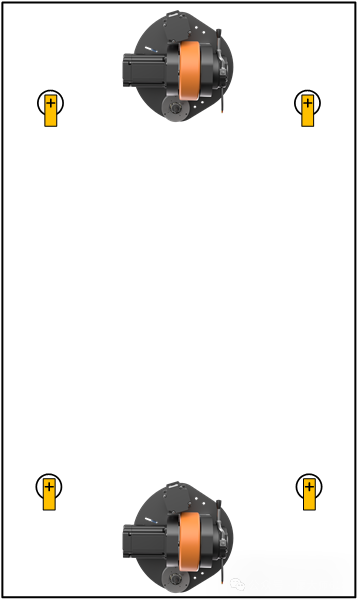
فرمان agv در امتداد محور مرکزی بدنه AGV نصب شده است که معمولاً به صورت متقارن در هر دو طرف چیده شده است، همانطور که در تصویر زیر نشان داده شده است:
ویژگی های ساختاری:
فرمان agv در امتداد خط مرکزی بدنه AGV قرار گرفته و به طور متقارن از جلو به عقب چیده شده است.
هنگام حرکت در یک خط مستقیم، چرخهای غواصی جلو و عقب در یک زاویه تنظیم میشوند تا انحرافات مسیر را اصلاح کنند.
در حین چرخش، چرخهای غواصی چپ و راست 90 درجه میچرخند و به چرخهای دیفرانسیل تبدیل میشوند تا امکان چرخش در نقطه را فراهم کنند.
مزایا:
ساختار نسبتاً ساده است و پایداری خوبی را ارائه می دهد.
حرکت مستقیم و چرخش در محل به راحتی قابل دستیابی است.
سناریوهای مناسب:
ایده آل برای سناریوهایی که نیاز به ثبات بالا و حرکت دقیق دارند.
مناسب برای AGV با بارهای بزرگتر که نیاز به حرکت پایدار دارند.
II. طرح مورب
ساختار چیدمان:
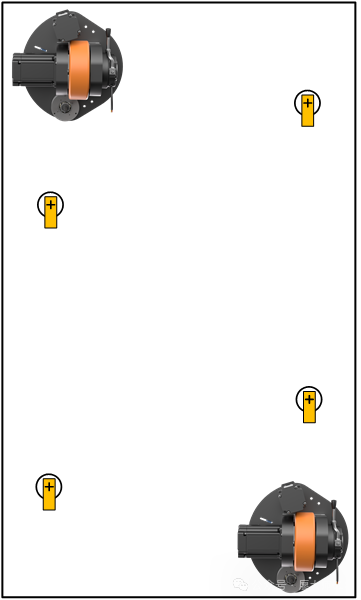
چرخ محرک agv به صورت مورب بر روی بدنه AGV نصب شده است، با دو چرخ محرک که در گوشه های مخالف قرار گرفته اند، همانطور که در تصویر زیر نشان داده شده است:
ویژگی های ساختاری:
چرخ های AGV Diver به طور متقارن در اطراف مرکز بدنه AGV قرار گرفته اند که معمولاً در امتداد خط مورب AGV قرار دارند.
تنظیمات حرکت معمولاً در مقایسه با طرح محور مرکزی پیچیدهتر است و اغلب به الگوریتمهای کنترل دقیقتری نیاز دارد.
مزایا:
انعطاف پذیری و مانور بیشتری نسبت به طرح مرکزی ارائه می دهد. کشش می تواند از طرح محور مرکزی در حرکات خاص بهتر عمل کند.
حرکات پیچیده را در فضاهای محدود فعال می کند.
سناریوهای مناسب:
ایده آل برای سناریوهایی که نیاز به تغییر جهت مکرر و حرکات پیچیده دارند.
مناسب برای AGV های کم مشخصات، مانند AGV های تونلی، که در آن چیدمان های مورب بهتر فضاهای با فاصله کم را در خود جای می دهند.
III. تجزیه و تحلیل مقایسه ای در طول عملیات
3.1 حرکت خط مستقیم در امتداد محور بدنه AGV
ابتدا مدلهای درایو را برای چیدمانهای مرکزی و مورب در طول حرکت خط مستقیم، همانطور که در زیر نشان داده شده است، بررسی میکنیم:
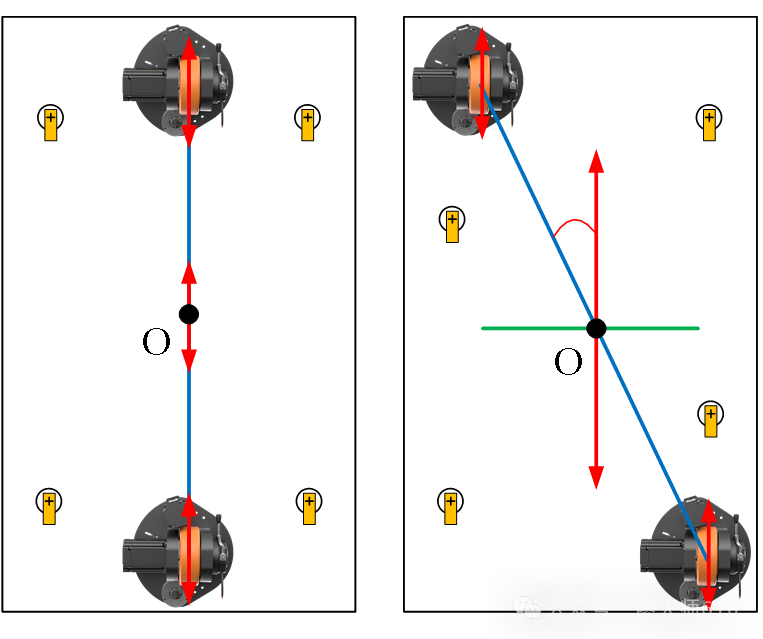
در تصویر سمت چپ بالا، که طرح مرکزی را نشان می دهد، هر دو چرخ غواص هنگام حرکت به جلو یا عقب در یک مسیر قرار می گیرند. هر گونه اختلاف سرعت یا لغزش بین چرخ های غواص، که منجر به سرعت های واقعی ناسازگار یا خروجی ناهموار شود، بر موقعیت خودرو تأثیری نخواهد گذاشت. این فقط بر سرعت در طول مسیر فلش قرمز تأثیر می گذارد و به عنوان نوسانات سرعت به دلیل کشش بین چرخ ها ظاهر می شود.
در تصویر سمت راست بالا، با طرح مورب، یک بازوی نیروی حاصل (به رنگ سبز نشان داده شده است) در امتداد مسیر فلش قرمز وجود دارد. تفاوت سرعت یا لغزش بین چرخها در این طرح باعث میشود خودرو به سمت چرخ کندتر یا لغزنده حرکت کند و بدنه AGV در آن جهت کج شود. این ناهماهنگی نه تنها منجر به کشش بین چرخها میشود، بلکه باعث نوسانات سرعت و نوسانات جانبی میشود.
3.2 حرکت جانبی عمود بر محور بدنه AGV
در ادامه، حرکت جانبی مدلهای محرک مرکزی و مورب را نگاه میکنیم، همانطور که در زیر نشان داده شده است:
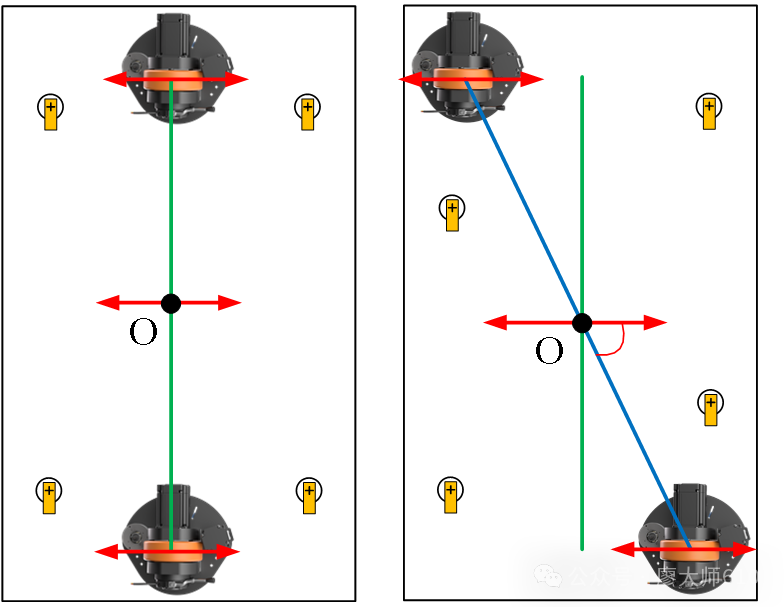
در طرحبندی مرکزی و مورب، حرکت جانبی یک بازوی نیروی حاصل (به رنگ سبز نشان داده شده است) در طول مسیر فلش قرمز ایجاد میکند. در اینجا، هر گونه اختلاف سرعت یا لغزش بین چرخهای غواص، باعث میشود که موقعیت خودرو به سمت کندتر یا لغزشتر متمایل شود و منجر به ناهماهنگی و در نتیجه نوسانات سرعت و تاب خوردن جانبی شود.
3.3 چرخش در محل در مرکز بدنه AGV
در نهایت، بیایید مدل های درایو را برای چیدمان مرکزی و مورب در طول چرخش در محل، همانطور که در زیر نشان داده شده است، بررسی کنیم:
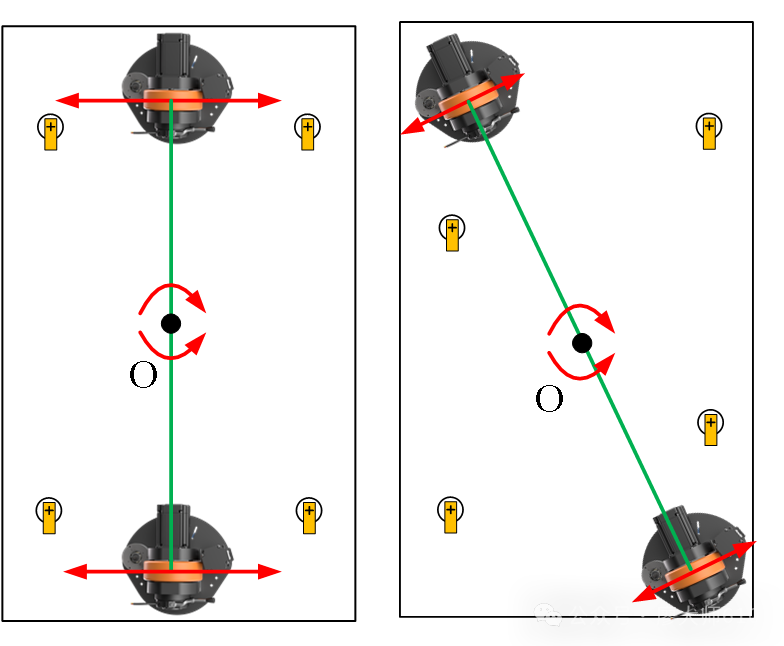
هنگامی که AGV در جای خود می چرخد، طرح مرکزی دارای بازوی نیروی کوتاه تری است (به رنگ سبز نشان داده شده است) در مقایسه با طرح مورب. بنابراین، برای AGVهایی که نیاز به چرخش مکرر در محل دارند، طرح مورب یک مزیت را فراهم می کند.
نتیجه گیری:
چیدمان مرکزی و مورب هر کدام نقاط قوت خود را دارند. انتخاب طرح بستگی به کاربرد و الزامات خاص AGV دارد. طرح مرکزی پایداری بیشتر و کنترل ساده تر را ارائه می دهد، در حالی که طرح مورب بر انعطاف پذیری و ظرفیت بار بالا تأکید دارد. در عمل، توجه به نقاط قوت و ضعف الگوریتمهای کنترلی هنگام انتخاب طرحبندی ضروری است. پرداختن به الزامات خاص و تجزیه و تحلیل هر مورد به صورت جداگانه کلیدی است. از ساده سازی بیش از حد یا خارج کردن عناصر از متن برای مرجع اجتناب کنید.


